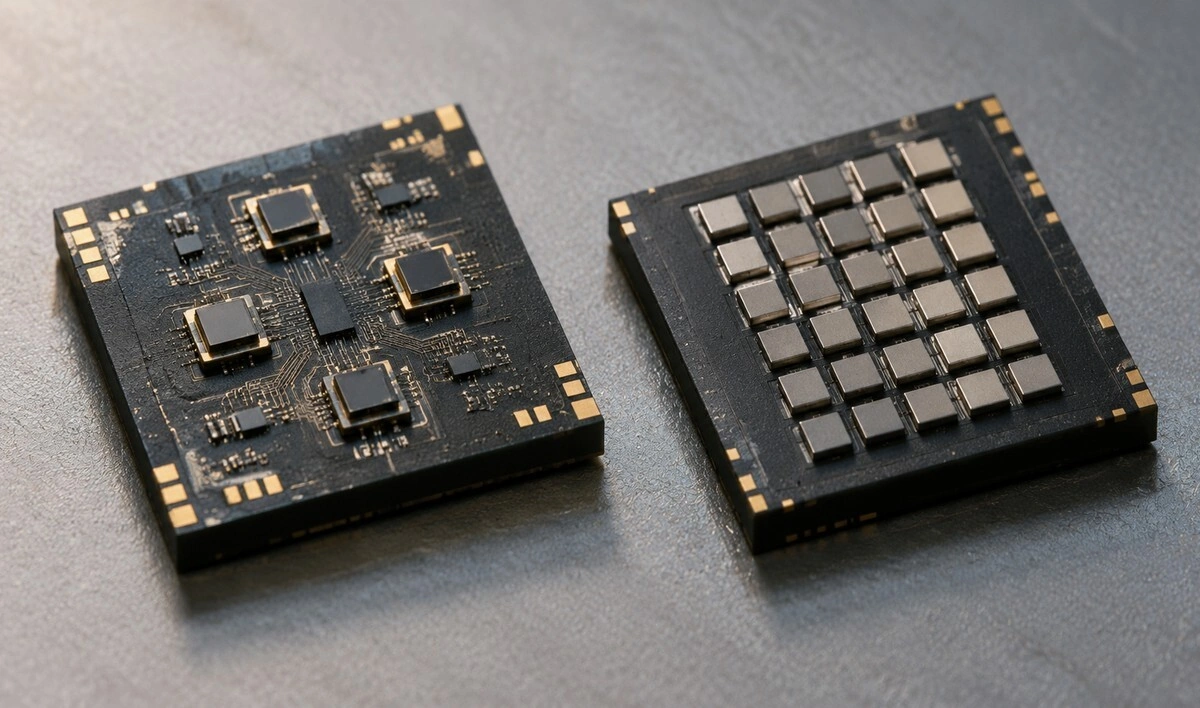
Ein neuer Sensorchip bringt winzige Permanentmagnete direkt in sein Silizium und soll dadurch deutlich weniger Platz und seltene Rohstoffe benötigen. Das Fraunhofer-Institut für Integrierte Schaltungen IIS zeigt mit MicroBias einen Demonstrator, bei dem Magnet, Hall-Sensoren und Signalverarbeitung als eine Einheit zusammenarbeiten. Nach Angaben der Entwickler kann der Bedarf an Seltene-Erden-Material um bis zu 99 Prozent sinken. Der technische Kniff steckt darin, wie die Magnete schon während der Chipfertigung an ihren Platz gelangen.
In einem Robotergelenk zählt jeder Millimeter. Ein Sensor muss erkennen, wie weit sich ein Gelenk dreht, ob ein Greifer seine Position hält oder ob ein bewegliches Maschinenteil aus dem Takt gerät. Üblicherweise sitzen dafür ein Sensorchip und ein separater Permanentmagnet dicht nebeneinander. Beide Bauteile brauchen Platz, und ihre Lage zueinander muss bei der Montage genau stimmen.
MicroBias verändert diesen Aufbau grundlegend: Das Fraunhofer IIS integriert die Magnetquelle direkt in das Siliziumsubstrat des Sensorchips. Die Sensorelemente liegen dadurch unmittelbar neben dem Magneten und können dessen Feld mit hoher Genauigkeit auswerten. Entwickelt wurde das Konzept gemeinsam mit dem Fraunhofer-Institut für Siliziumtechnologie ISIT und dem Fraunhofer-Institut für Fertigungstechnik und Angewandte Materialforschung IFAM. Die beteiligten Institute verbinden dafür Magnetwerkstoffe, Mikrofertigung und elektronische Signalverarbeitung.
Die Grundlage liefert PowderMEMS, ein am Fraunhofer ISIT entwickeltes Verfahren zur Herstellung dreidimensionaler Mikrostrukturen auf flachen Trägern. Statt einen fertigen Magneten nachträglich auf einen Chip zu kleben, erzeugt die Fertigung kleine Vertiefungen im Substrat und füllt sie mit magnetischem Pulver. Die Vertiefungen bestimmen Form und Position der späteren Magnetstruktur, während das Pulver den eigentlichen magnetischen Werkstoff liefert.
Für die Mikromagnete kommt unter anderem eine Legierung aus Neodym, Eisen und Bor infrage, die als NdFeB bekannt ist. Das Material gehört zu den leistungsfähigen Permanentmagneten und erzeugt ein starkes Feld auf kleinem Raum. Im Prozess wird das trockene Pulver in die vorbereiteten Mikrovertiefungen eingebracht. Eine organische Bindemittelmasse ist dafür nicht nötig, was die Füllung der feinen Strukturen erleichtert und Rückstände vermeidet.
Anschließend verbindet die Atomlagenabscheidung die einzelnen Partikel zu einem festen Körper. Bei diesem Verfahren wandern gasförmige Ausgangsstoffe in die Zwischenräume des Pulvers und bilden dort eine sehr dünne keramische Schicht. Sie umhüllt die Körner und verknüpft sie miteinander, bis aus dem losen Pulver eine mechanisch stabile, weiterhin poröse Struktur entsteht. Das Fraunhofer ISIT beschreibt die Methode als Alternative zum klassischen Sintern, bei dem hohe Temperaturen und Druck nötig sind.
Der niedrige Wärmebedarf ist für die Chipfertigung besonders wichtig. Die Beschichtung läuft bei niedriger Temperatur ab und eignet sich dadurch auch für Substrate, auf denen bereits empfindliche elektronische Komponenten sitzen. Das Verfahren lässt sich damit in Fertigungsabläufe integrieren, die sonst durch hohe Prozesstemperaturen beschädigt würden. Die Mikromagnete können so an der Stelle entstehen, an der sie später gebraucht werden, statt als separates Bauteil montiert zu werden.
Wie klein die magnetische Komponente ausfällt, verdeutlicht der Vergleich des Fraunhofer IIS mit einer herkömmlichen Sensor-Magnet-Anordnung. Ein einzelner integrierter Magnet besitzt demnach nur ein winziges Volumen. Der Vergleichsmagnet eines konventionellen Back-Bias-Systems kommt auf etwa 30 Kubikmillimeter. Selbst wenn mehrere Mikromagnete gemeinsam dieselbe Messaufgabe übernehmen, bleibt ihr zusammengefasstes Magnetvolumen sehr gering.
Die Einsparung entsteht nicht allein durch das kleinere Materialstück. Weil Magnet und Sensor während der Waferfertigung zueinander ausgerichtet werden, entfällt ein Teil der späteren Montagearbeit. Die Positionierung gelingt laut Fraunhofer im Submikrometerbereich. Das ist für die Messung wichtig, denn schon eine kleine Verschiebung zwischen Magnet und Sensorelement verändert das Feld, das am Sensor ankommt.
Das lokale Magnetfeld lässt sich außerdem an die jeweilige Aufgabe anpassen. Die Geometrie und Lage der Magnetstrukturen bestimmen, in welchem Bereich und in welcher Richtung das Feld besonders stark wirkt. So können Entwickler das Sensorsystem gemeinsam mit dem mechanischen Bauteil planen, anstatt einen Standardmagneten nachträglich passend zu machen. Gerade bei kleinen Aktoren und eng gebauten Maschinenkomponenten kann diese Freiheit den Aufbau vereinfachen.
MicroBias nutzt Hall-Sensoren, die auf ein Magnetfeld mit einer messbaren elektrischen Spannung reagieren. Fließt Strom durch ein geeignetes Halbleitermaterial und wirkt quer dazu ein Magnetfeld, verschieben sich die Ladungsträger seitlich. Dadurch entsteht eine Hall-Spannung, aus der sich die Stärke des Feldes bestimmen lässt. Mehrere passend angeordnete Sensorelemente können die Feldkomponenten in unterschiedlichen Raumrichtungen erfassen.
Im MicroBias-Aufbau erzeugt der integrierte Magnet ein sogenanntes Back-Bias-Feld. Ein bewegliches oder magnetisch beeinflussendes Bauteil verändert dieses Feld in der Umgebung des Sensors. Die Elektronik misst die Änderung und berechnet daraus die Bewegung oder den Zustand des externen Teils. Weil Magnet, Sensor und Auswertung eng aufeinander abgestimmt sind, kann das System auf die Geometrie eines bestimmten Robotergelenks oder Greifers zugeschnitten werden.
Magnetische Sensoren arbeiten dabei ohne mechanischen Kontakt zwischen Messstelle und Auswerteelektronik. Das ist nützlich, wenn ein Bauteil rotiert, schwingt oder sich in einem geschlossenen Gehäuse bewegt. Auch an schwer zugänglichen Maschinenstellen kann eine magnetische Messung Informationen liefern, ohne dass ein optischer Sensor freie Sicht auf das Ziel benötigt. MicroBias soll diese Vorteile in eine kompaktere Bauform übertragen.
Andere magnetische Messverfahren verfolgen ganz andere Ziele. Ein Quantensensor aus Göttingen nutzt beispielsweise einen Defekt in einem Diamanten, um besonders schwache Magnetfelder mit hoher räumlicher Auflösung zu erfassen. MicroBias zielt dagegen auf robuste Positions- und Zustandsmessungen in technischen Geräten. Die Gemeinsamkeit liegt im Magnetfeld als Informationsquelle, nicht im Sensorprinzip oder im vorgesehenen Einsatz.
Als Einsatzgebiet nennt das Fraunhofer IIS vor allem kompakte Robotergelenke. Dort muss ein Sensor die Stellung eines beweglichen Elements erfassen, während Motor, Getriebe und Lager bereits den verfügbaren Innenraum beanspruchen. Ein integrierter Magnet kann die separate Magnetmontage überflüssig machen und den Aufbau vereinfachen. Der gewonnene Raum lässt sich für Antriebskomponenten, stabilere Mechanik oder eine kleinere Baugruppe nutzen.
Auch Greifsysteme profitieren von präziser Positionsmessung. Ein Roboter muss erkennen, wie weit seine Finger geschlossen sind und ob ein Werkstück tatsächlich erreicht wurde. Bei taktilen Sensoren kann die magnetische Auswertung zudem Bewegungen oder Verformungen erfassen, sofern ein passendes magnetisches Element in die Mechanik eingebunden ist. Die Technik eignet sich laut Fraunhofer ebenfalls für Schaltfunktionen und für bewegliche Maschinenteile, deren Zustand an schwer zugänglichen Stellen überwacht werden soll.
Eine andere Anwendung magnetischer Marker zeigt, wie vielfältig das Prinzip bereits genutzt wird: Bei einer Prothesensteuerung mit Magnetkügelchen erfassen externe Sensoren die Bewegung passiver Marker im Muskel. MicroBias verfolgt einen anderen Weg, weil es die Magnetquelle und die Messsensorik direkt in ein technisches Bauteil integriert. Der Vergleich macht deutlich, wie unterschiedlich sich Magnetfelder zur berührungslosen Erfassung von Bewegungen einsetzen lassen.
Für eine spätere industrielle Nutzung zählt neben der Messfunktion vor allem die Herstellung. Das Fraunhofer ISIT hat PowderMEMS inzwischen in eine Fertigungslinie für großformatige Siliziumwafer integriert. Dort lassen sich Prototypen und kleinere Pilotserien herstellen. Für größere Produktionsmengen ist vorgesehen, das Verfahren zu lizenzieren und in die Fertigungsumgebung industrieller Partner zu übertragen.
Das ist ein wichtiger Unterschied zwischen einem Laboraufbau und einem Bauteil, das in großen Stückzahlen in Robotern oder Maschinen landet. Eine Pilotlinie kann zeigen, ob sich die Prozessschritte reproduzierbar ausführen lassen und ob die Strukturen mit bestehenden Halbleiterabläufen zusammenpassen. Sie belegt jedoch noch keine wirtschaftliche Massenproduktion. Angaben zu Fertigungsausbeute, Stückkosten oder bereits bestellten Serienchips hat das Fraunhofer IIS in seiner Vorstellung von MicroBias nicht veröffentlicht.
Auch die Leistungsangaben brauchen eine genaue Einordnung. Die Einsparwerte beziehen sich auf den Vergleich mit konventionellen Sensor-Magnet-Anordnungen ähnlicher Messleistung. Sie sind Maximalwerte und hängen von der konkreten Anwendung, der Magnetgeometrie und der erforderlichen Feldverteilung ab. Ein kompletter Roboter oder eine ganze Maschine wird dadurch nicht automatisch um denselben Faktor kleiner. Der Vorteil entsteht zunächst innerhalb der Sensor-Magnet-Einheit und muss für jedes Gerät konstruktiv umgesetzt werden.
Das zugrunde liegende PowderMEMS-Verfahren wurde bereits in einer früheren Arbeit mit Hall-Sensoren für die magnetische Positionsmessung demonstriert. Die damaligen Versuche untersuchten Bewegungen entlang einzelner und mehrerer Raumachsen und zeigten, dass waferintegrierte Magnete auch für kleine Mikrosysteme nutzbar sind. MicroBias führt diese Fertigungsidee in eine neue Anwendung: Statt nur einen Messaufbau im Labor zu demonstrieren, wird eine kompakte Sensorlösung für Robotik und industrielle Komponenten entwickelt.
Auf der Elektronikmesse electronica in München will das Fraunhofer IIS den Demonstrator vorstellen. Dort können Hersteller von Sensoren, Robotikunternehmen und Maschinenbauer mit den beteiligten Entwicklern über konkrete Anwendungen und gemeinsame Entwicklungsprojekte sprechen. Die Technologie ist bereits für Hall-Sensorik ausgelegt; eine Anpassung an magnetoresistive Messprinzipien wie AMR, GMR oder TMR soll in weiteren Entwicklungsprojekten möglich werden.
Für solche Varianten müssen Magnetfeld, Sensorelement und Auswerteelektronik jeweils neu aufeinander abgestimmt werden. Das Fraunhofer IIS bietet dafür nach eigenen Angaben Arbeiten von der Machbarkeitsanalyse und Magnetsystem-Auslegung bis zur Simulation, Prototypenentwicklung und Validierung an. Ob daraus ein serienreifes Bauteil für konkrete Robotergelenke entsteht, hängt nun davon ab, wie gut sich die kompakte Magnetstruktur in die jeweiligen mechanischen und elektronischen Systeme integrieren lässt.
Fraunhofer-Institut für Integrierte Schaltungen IIS, MicroBias: Mikromagnete direkt im Chip ermöglichen präzise und miniaturisierte magnetische Sensorsysteme
Fraunhofer-Institut für Siliziumtechnologie ISIT, Enabling Technology: POWDERMEMS Microfabrication
Micromachines, Demonstration of Fully Integrable Long-Range Microposition Detection with Wafer-Level Embedded Micromagnets; doi:10.3390/mi13020235
Mit KI-Unterstützung erstellt
Wählen Sie Forschung und Wissen bei Google als bevorzugte Quelle oder folgen Sie uns per RSS-Feed.