


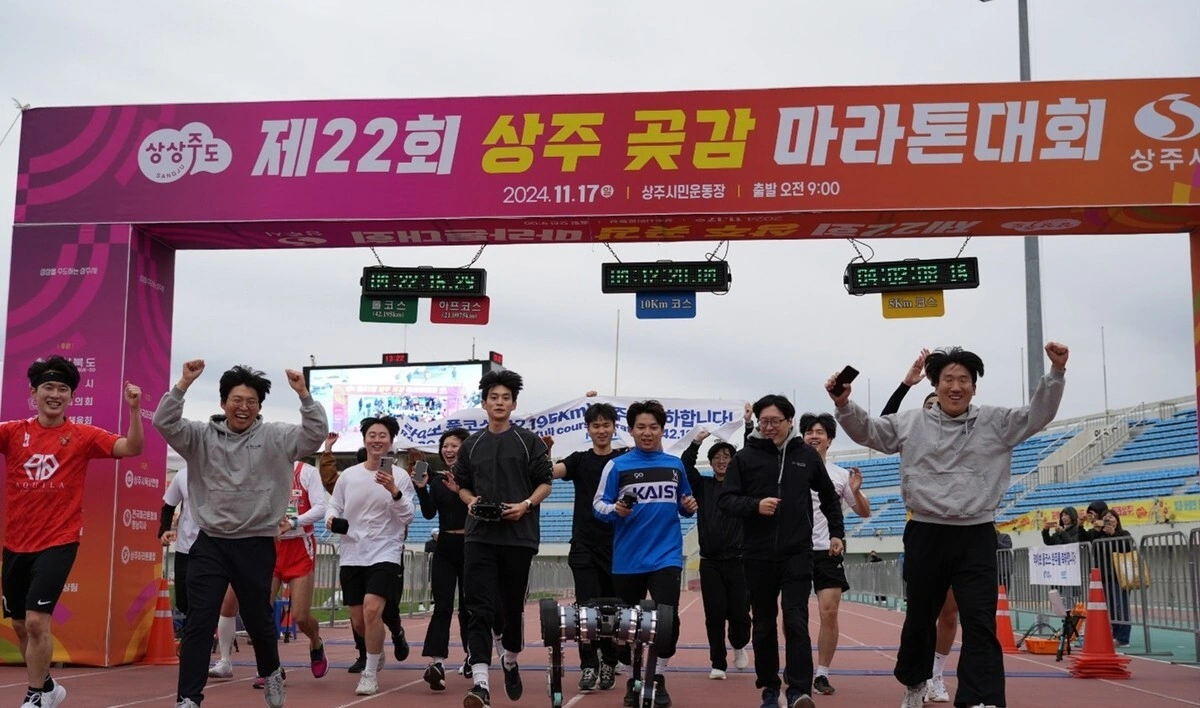
Der Roboterhund RAIBO2 hat einen Marathon über 42,195 Kilometer mit einer einzigen Akkuladung absolviert. Auf der hügeligen Strecke nutzt die Maschine ihre Gelenke zugleich als Antriebe und Generatoren. Hinter ihrer Ausdauer stecken leichte Beine, sparsame Elektronik und eine überraschend wichtige Bewegung kurz vor jedem Schritt.
Ingenieur Jemin Hwangbo und sein Team am Korea Advanced Institute of Science and Technology schickten den Roboterhund 2024 beim Sangju-Marathon in Südkorea ins Rennen. Nach 4 Stunden, 19 Minuten und 52 Sekunden erreichte die Maschine das Ziel, ohne unterwegs nachzuladen oder den Akku zu wechseln. Beim Abbremsen können ihre Elektromotoren zeitweise als Generatoren arbeiten und einen Teil der mechanischen Energie in den elektrischen Kreislauf zurückspeisen. Dieser als Rekuperation bekannte Vorgang hilft besonders auf abschüssigen Passagen, auf denen die Schwerkraft den Körper nach unten zieht. Für den langen Lauf mussten die Entwickler zugleich zahlreiche kleine Verluste an anderen Stellen des Roboters verringern.
Zwischen Start und Ziel lagen überwiegend asphaltierte Straßen, dazu Steigungen, Gefälle und Abschnitte, auf denen heruntergefallenes Laub den Untergrund rutschig machte. Das Streckenprofil summierte sich auf 286 Meter Höhenänderung und verlangte der Maschine entsprechend wechselnde Kräfte an den Füßen ab. Begleitet wurde sie von einem Team mit Bediener, Kameramann und Helfern im Teilnehmerfeld, das sich abschnittsweise ablöste. Die Gangregelung hielt den Körper selbstständig im Gleichgewicht; Richtungsvorgaben und Betreuung während des Rennens übernahmen Menschen.
Bei einer Laufmaschine verbrauchen die Gelenke bereits Energie, wenn sie den Körper gegen die Schwerkraft abstützen und seine Haltung kontrollieren. Mit jedem neuen Bodenkontakt geht zusätzlich ein Teil der Bewegungsenergie verloren, während rutschende Füße und reibende Getriebe weitere Energie schlucken. Schwere Gliedmaßen verschärfen das Problem, weil die Motoren beim Vorführen und Abbremsen der Beine mehr Masse beschleunigen müssen. Die Konstrukteure untersuchten deshalb den gesamten Weg vom Akku über die Antriebe bis zum Kontakt zwischen Gummifuß und Asphalt. Eine Verbesserung an einem Bauteil musste sich dabei auch in der Gesamtbilanz bewähren.
Zwölf Motoren bewegen die baugleichen Beinmodule, deren mechanischer Aufbau im frei zugänglichen Autorenmanuskript ausführlich beschrieben wird. Ein Beinmechanismus wiegt ohne seine Antriebseinheiten nur 1,1 Kilogramm, was die beim Auftreten abzubremsende Masse begrenzt. Einstufige Planetengetriebe und eine Hebelkonstruktion am Knie übertragen die Kräfte mit möglichst wenig Reibung zwischen Motor und Fuß. Eine stärkere Getriebeuntersetzung würde zwar die erforderliche Motorkraft senken, könnte aber die am Fuß wirksame Trägheit und damit die Aufsetzverluste erhöhen. Auch die Höhe des Körpers verlangt einen Kompromiss, weil sehr weit gestreckte Beine weniger Spielraum für kontrollierte Bodenkräfte lassen.
Strom erwärmt die Kupferwicklungen eines Motors, und mit steigender Stromstärke wächst dieser Verlust besonders stark, nämlich entsprechend ihrem Quadrat. Die Entwickler suchten deshalb Antriebe, die das benötigte Drehmoment mit möglichst wenig Strom und geringem elektrischem Widerstand bereitstellen können. Zusätzliche oder dickere Kupferwicklungen helfen dabei nur innerhalb bestimmter Grenzen, weil sie das Gewicht des gesamten Roboters wieder erhöhen. Bei hoher Belastung kommt außerdem die magnetische Sättigung hinzu, durch die zusätzlicher Strom immer weniger zusätzliche Kraft bewirkt. Eine passende Auslegung der Elektromotoren und ihrer Regelung muss diese Betriebsbereiche gemeinsam berücksichtigen.
Auf den Platinen der Motortreiber setzte das Team dickere Kupferlagen, widerstandsarme Leistungstransistoren und eine verlustarme Messung des fließenden Stroms ein. Diese Elektronik dosiert fortlaufend die Versorgung der Motorwicklungen und trägt deshalb selbst zum Energiebedarf der Bewegung bei. Beim schnellen Umschalten der Transistoren entstehen weitere Verluste, die sich über die Schaltgeschwindigkeit und die Häufigkeit der Schaltvorgänge beeinflussen lassen. Zu aggressive Einstellungen können allerdings elektrische Schwingungen hervorrufen, weshalb die Ingenieure auch hier verschiedene Anforderungen gegeneinander abwägen mussten. Rechner, Bewegungssensoren und Kommunikation benötigen daneben eine eigene Grundversorgung, die bei der Bilanz einer vollständigen Maschine ebenfalls mitzählt.
Für die Bewegungsabläufe trainierten die Entwickler die Steuerung in ihrer Simulationsumgebung RaiSim, in der sich unterschiedliche Untergründe und Belastungen nachbilden lassen. Dabei nutzten sie bestärkendes Lernen, bei dem ein Programm durch Rückmeldungen zu seinen Handlungen geeignete Bewegungsmuster entwickelt. Die Bewertung berücksichtigte sowohl das Befolgen der vorgegebenen Bewegung als auch einen stabilen Gang und einen möglichst niedrigen Energieverbrauch. Virtuelle Hänge, Treppen und glatte Flächen erlaubten es, schwierige Situationen wiederholt zu erproben, bevor die Maschine auf die Straße kam. Sensorinformationen über den eigenen Körper lieferten der Regelung die Grundlage, um ihre Gelenkbewegungen laufend anzupassen.
Auf dem Laufband verglichen die Ingenieure anschließend verschiedene Varianten der Steuerung, um den Einfluss der Trainingsziele auf den tatsächlichen Energieverbrauch zu prüfen. Das Training belohnte deshalb Bewegungen, bei denen sich der Fuß vor dem Kontakt passend abbremst und anschließend möglichst wenig rutscht. Den genauen Augenblick des Auftreffens vorherzusagen bleibt auf wechselndem Untergrund schwierig, sodass die Regelung immer auch kleine Abweichungen auffangen muss. Zusätzlich berücksichtigte das Lernverfahren den Strombedarf der Motoren in Bereichen, in denen ihre magnetischen Bauteile bereits an Grenzen kommen.
Der Wechsel zwischen Energieaufnahme und Vortrieb lässt sich auch innerhalb eines einzelnen Schrittes beobachten, sobald ein Bein den Körper abfängt. Zunächst gibt das Gelenk unter der Belastung kontrolliert nach, anschließend unterstützt es das weitere Vorwärtsbewegen des Rumpfes. Die elektrische Regelung erzeugt dabei ein Verhalten, das einer Feder ähnelt, wobei die Antriebe den Kraftverlauf aktiv bestimmen. Bei der untersuchten Trabbewegung übernimmt das vordere Bein des diagonal gekoppelten Paares vorwiegend die bremsende Rolle, während das hintere stärker zum Vortrieb beiträgt. Die Energieflüsse hängen somit auch davon ab, wie die einzelnen Beine zeitlich zusammenarbeiten.
Für einen gesonderten Vergleich betrachteten die Entwickler ebene Bewegung sowie das Laufen auf einer Steigung und einem Gefälle von jeweils sieben Grad. Aufwärts mussten die Gelenke zusätzliche Arbeit gegen die Schwerkraft leisten, während sich die mechanische Leistungsbilanz abwärts in Richtung Rückgewinnung verschob. Auch bergab versorgte der Akku weiterhin die Elektronik und die verlustbehafteten Antriebe, deren Bedarf durch die zurückgewonnene Energie teilweise gedeckt wurde. Wie stark dieser Effekt ausfällt, hängt daher vom Gelände und vom Bewegungsablauf ab und lässt sich nicht pauschal auf jede Strecke übertragen. Für eine brauchbare Reichweitenangabe braucht es zusätzlich Messungen über den gesamten geplanten Einsatz.
Während des Rennens zeichnete das Team Spannung, Strom, Temperatur und Akkuzustand auf und ordnete diese Werte den gleichzeitig erfassten GPS-Daten zu. Dadurch ließ sich der Energiebedarf mit Position, Geschwindigkeit und Höhe entlang des Kurses verbinden, statt nur einen Akkustand am Ziel abzulesen. Weil RAIBO2 offiziell als Teilnehmer registriert war, standen außerdem reguläre Zwischenzeiten zur Verfügung, während eine Videoaufnahme den gesamten Weg dokumentierte. Die in Nature veröffentlichte Auswertung verknüpft damit die Antriebstechnik mit einem umfangreichen Datensatz aus dem Straßenbetrieb. Die Reichweitenreserve, die das Team daraus berechnet, bleibt hingegen eine Hochrechnung aus Verbrauch und verbleibender Kapazität.
Zum Vergleich verschiedener Fortbewegungssysteme verwendeten die Autoren den Total Cost of Transport, der den Energieverbrauch auf Gewichtskraft und zurückgelegte Strecke bezieht. Für den Versuch ergab sich ein dimensionsloser Wert von rund 0,25, während der herangezogene menschliche Literaturwert bei 0,37 liegt. Diese Normierung erleichtert den Vergleich unterschiedlich schwerer Körper, beschreibt aber weder die Herstellung des Roboters noch die Bereitstellung seines Ladestroms. Der menschliche Maßstab stammt zudem aus früheren Untersuchungen und wurde nicht parallel bei den Teilnehmern auf demselben Kurs ermittelt.
Für selbstständig geplante Einsätze soll der Roboter künftig auch berücksichtigen, welche Wege unter den jeweiligen Bedingungen besonders wenig Energie kosten. In Gebirgsregionen oder auf Treppen verändern sich die möglichen Körperhaltungen und damit die Anforderungen an eine sparsame Fortbewegung. Eine geeignete Navigation müsste deshalb neben Hindernissen auch das Gelände und die verfügbare Energie in ihre Routenwahl einbeziehen. Als mögliche Aufgaben nennen die Entwickler Patrouillen, Lieferdienste und die Unterstützung von Rettungseinsätzen in schwer zugänglichen Gebieten. Diese Anwendungen verlangen jeweils weitere Fähigkeiten, die ein betreuter Lauf auf einer Straße allein noch nicht belegt.
Das aus Hwangbos Labor hervorgegangene Unternehmen Raion Robotics arbeitet daran, die von Hand gebaute Forschungsmaschine in zuverlässig reproduzierbare Produkte zu überführen. Für solche Geräte nennt KAIST zusätzlich Schutz gegen Wasser und Staub, einen breiten Temperaturbereich sowie Beständigkeit gegen Stöße und Vibrationen. Hinzu kommen Anforderungen an elektromagnetische Verträglichkeit, damit die empfindliche Elektronik auch neben anderen technischen Anlagen zuverlässig arbeitet. Die nächste industrielle Aufgabe besteht darin, diese Eigenschaften bei mehreren gefertigten Robotern gleichmäßig zu erreichen und zugleich die Produktionskosten zu senken.
Nature, A quadruped robot designed to complete a marathon on a single battery charge; doi:10.1038/s41586-026-11102-5
Research Square, RAIBO2: Highly efficient quadruped robot completing full marathon with a single battery charge, Autorenmanuskript; doi:10.21203/rs.3.rs-6040970/v1
KAIST, KAIST’s World-First Full-Course Robot Marathon Completion Published in Nature
Mit KI-Unterstützung erstellt
Wählen Sie Forschung und Wissen bei Google als bevorzugte Quelle oder folgen Sie uns per RSS-Feed.

