


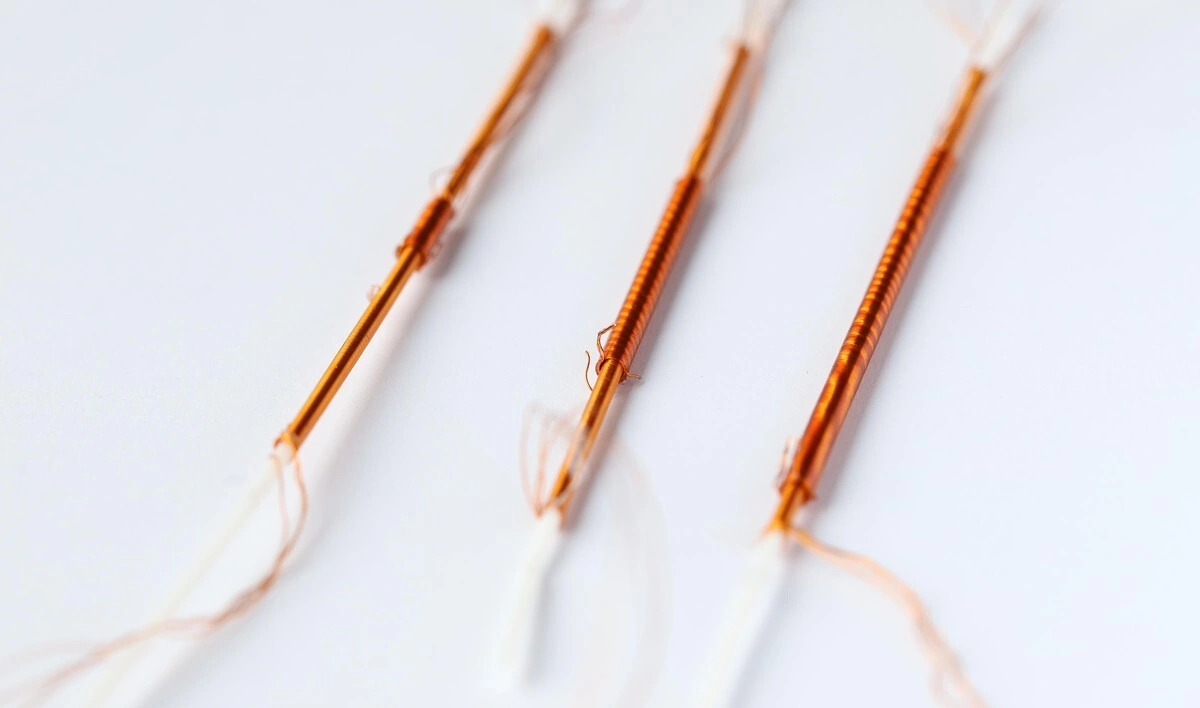
Der Fadenmotor der EPFL ist nur wenige Millimeter dick und sieht eher wie ein Kabel als wie ein klassischer Antrieb aus. Zwei ineinandergeschobene Hohlfasern bewegen sich gegeneinander, sobald elektrische Spannung an spiralförmig gewickelten Elektroden anliegt. Mehrere dieser Motoren lassen sich bündeln und sogar in textile Strukturen integrieren. Damit entsteht ein Antrieb, der weiche Robotik von starren Getrieben und schweren Motorgehäusen lösen soll.
Auf dem Labortisch wirkt der Aufbau unscheinbar: eine schlanke, flexible Faser mit eng gewickeltem Kupferdraht, daneben Kabel und einfache Halterungen. Hinter diesem Aufbau steht ein Team um Sylvain Schaller und Herbert Shea vom Soft Transducers Laboratory der EPFL in Neuenburg. In ihrer Originalmeldung zum FiberMotor beschreibt die Hochschule einen Linearantrieb, dessen Bewegung direkt in der Faser entsteht. Die Konstruktion braucht weder Zahnradstufen noch eine starre Welle, sondern schiebt zwei konzentrische Elemente wie die Rohre eines Teleskops gegeneinander.
Solche Antriebe sind vor allem dort interessant, wo ein Roboter weich, leicht und körpernah bleiben soll. Klassische Elektromotoren liefern zwar hohe Leistung, bringen jedoch Gehäuse, Lager, Getriebe oder Seilzüge mit sich, wenn ihre Drehbewegung in eine lineare Bewegung übersetzt werden muss. In der Softrobotik versuchen Entwickler deshalb, Kraft direkt im verformbaren Körper zu erzeugen. Forschung und Wissen hat bereits über einen weichen Roboterarm mit lebenden Algen berichtet, dessen Bewegung aus einem lichtgesteuerten Hydrogel stammt. Der FiberMotor verfolgt einen anderen Weg: Er bleibt vollständig technisch und nutzt elektrostatische Kräfte.
Im Inneren des Fadenmotors sitzen zwei längliche Hohlkörper, die ineinanderlaufen. Um beide Fasern sind isolierte Kupferelektroden spiralförmig gewickelt; ihr Draht ist nur etwas dicker als ein menschliches Haar. Legt die Elektronik eine Spannung an, ziehen sich passende Elektrodenabschnitte elektrostatisch an. Weil die Wicklungen entlang der Faser wiederholt angeordnet sind, entsteht keine einzelne kurze Zuckung, sondern eine Folge kleiner Verschiebungen. Die innere Faser gleitet dadurch relativ zur äußeren und erzeugt eine lineare Bewegung, ohne dass irgendwo eine rotierende Achse umgelenkt werden muss.
Die zugrunde liegende Arbeit in Advanced Materials beschreibt den Antrieb als bidirektional und schrittweise steuerbar. Entscheidend ist dabei, dass die erreichbare Strecke nicht durch die Dehnung eines künstlichen Muskels begrenzt wird, sondern im Prinzip durch die verfügbare Faserlänge. Ein konventioneller elastischer Aktuator muss sich ausdehnen, zusammenziehen oder verbiegen und erreicht irgendwann seine Materialgrenze. Beim FiberMotor verschieben sich dagegen zwei Bauteile entlang ihrer Längsachse, weshalb ein längerer Aufbau auch einen entsprechend längeren Hub zulässt.
Wie viel Kraft die dünnen Fasern liefern, demonstrierten die Entwickler mit einem bewusst alltäglichen Gegenstand. Die gebündelte Anordnung zog einen Schokoriegel nach oben und bewegte außerdem einen sehnengesteuerten Roboterfinger. Ein einzelner Antrieb konnte in den Versuchen eine stationäre Last von ungefähr 75 Gramm tragen. Für einen Motor, der eher wie ein verstärktes Kabel aussieht, ist dieser Effekt visuell leicht nachvollziehbar: Die Last hängt unter einer schmalen Fasergruppe, während darüber kein klassisches Motorgehäuse zu sehen ist.
Die Bündelung ist für spätere Anwendungen besonders wichtig, weil sich die Kraft damit modular skalieren lässt. Statt einen einzigen großen Motor an einer Stelle zu montieren, könnten Entwickler mehrere dünne Einheiten nebeneinander verteilen. Genau diese Verteilung passt zu weichen Robotern, deren Körper sich über größere Flächen verformen. Ein verwandtes Prinzip verfolgt ein Origami-Roboter mit mechanisch gespeicherten Formen, bei dem die Struktur selbst einen Teil der technischen Funktion übernimmt. Beim FiberMotor steckt die Funktion dagegen in der faserförmigen Aktuatorarchitektur.
Je nach Ausführung liegt der Durchmesser des FiberMotors im Bereich eines dicken Fadens oder dünnen Kabels. Diese Geometrie verändert, wie ein Antrieb in ein Kleidungsstück oder einen weichen Roboter eingebaut werden kann. Statt einen kompakten Motorblock an einer festen Stelle unterzubringen und seine Kraft über Gurte oder Seile weiterzuleiten, lässt sich die Antriebsstruktur entlang einer gewünschten Kraftlinie führen. Das Team hat einen Prototyp bereits an einem Kleidungsstück im Bereich des Knies befestigt, um zu zeigen, dass die Faser einer gekrümmten Körperkontur folgen kann.
Für tragbare Assistenzsysteme ist noch eine zweite Eigenschaft relevant: Der Motor ist rücktreibbar. Wirkt von außen eine Kraft in die Gegenrichtung, können die Fasern relativ zueinander gleiten, anstatt durch ein Getriebe mechanisch zu blockieren. Das ist bei körpernaher Robotik interessant, weil der Mensch seine Bewegung nicht vollständig einem starren Antrieb überlassen soll. Ein System, das bei einer unerwarteten Bewegung nachgeben kann, lässt sich prinzipiell natürlicher mit Gelenken und Muskeln koppeln. Die EPFL nennt deshalb weiche Exosuits, haptische Systeme und leichte Prothesen als mögliche Anwendungsfelder.
Die elektrostatische Architektur benötigt keine Permanentmagnete und erzeugt ihre Bewegung auch nicht durch ein gezielt erhitztes Aktuatormaterial. Laut Fachartikel vermeidet das Konzept damit die Joule-Heizung als eigentlichen Antriebsmechanismus. Das ist für weiche Systeme interessant, die direkt an Textilien oder am Körper liegen sollen, weil Wärmeentwicklung dort besonders sorgfältig beherrscht werden muss. Die elektrische Ansteuerung bleibt dennoch eine eigenständige technische Aufgabe: Elektroden, Isolation und Leistungselektronik müssen so zusammenarbeiten, dass die Faser zuverlässig bewegt wird, ohne ihre Flexibilität zu verlieren.
Für ein tragbares Produkt reicht der Laborantrieb deshalb noch nicht aus. Feuchtigkeit, Schweiß, häufiges Biegen und sehr viele Bewegungszyklen stellen andere Anforderungen als ein sauberer Versuchsaufbau. Gerade bei Kleidung kommt hinzu, dass ein technisches Textil nicht nur funktionieren, sondern sich anziehen, reinigen und über längere Zeit mechanisch belasten lassen muss. Die aktuelle Arbeit demonstriert den Motor als Baustein; ein vollständiger Exosuit mit Energieversorgung, Steuerung und alltagstauglicher Schutztechnik ist daraus noch nicht entstanden.
Schaller und Shea wollen nun vor allem Leistung und Haltbarkeit erhöhen. Geplant sind dünnere Elektroden mit einem größeren Anteil isolierender Materialien sowie optimierte Faserwerkstoffe. Damit soll der Aktuator leichter, robuster und besser skalierbar werden. Gleichzeitig arbeitet das Team an Rückmeldesignalen, damit ein späteres System nicht nur Kraft ausübt, sondern auch die Position und Bewegung des Trägers erfassen kann. Ein Exosuit müsste schließlich erkennen, ob ein Knie gerade gebeugt wird, welche Bewegung beabsichtigt ist und wie stark der Antrieb unterstützen soll.
Diese Richtung unterscheidet sich von Robotern, bei denen die Mechanik bereits aus vielen kompakten Einzelmotoren besteht. Eine laufende Roboterhand aus Zürich trägt Rechner, Sensorik und Antriebe direkt an einer starren Handstruktur. Der FiberMotor soll dagegen gerade dort Vorteile bringen, wo die Aktuatorik fast wie ein Bestandteil des Textils selbst verteilt werden kann. Je mehr Antrieb in die Faser wandert, desto weniger separate mechanische Bauteile müssen an Gelenken befestigt werden.
Aus dem Forschungsprojekt ist bereits das Start-up Elecsyor hervorgegangen, das Schaller zur Kommerzialisierung der Technik gegründet hat. Damit beginnt die Phase, in der nicht nur einzelne Versuche zählen, sondern reproduzierbare Fertigung, Lebensdauer, sichere Elektronik und konkrete Einsatzszenarien. Ob der Motor später tatsächlich in Kleidung eingenäht wird, hängt davon ab, ob sich viele Fasern kostengünstig herstellen und über lange Zeit mit gleicher Kraft betreiben lassen.
Der nächste technische Prüfstein liegt daher weniger in einem weiteren spektakulären Hebeversuch als in der Integration. Ein tragbares System müsste Motorfaser, Hochspannungselektronik, Sensorik und Regelung zu einer Einheit verbinden, die sich am Körper bewegt, ohne steife Baugruppen an genau jene Stellen zurückzubringen, die der neue Antrieb eigentlich ersetzen soll. Gelingt dieser Schritt, könnte aus der kupferumwickelten Faser ein Bauteil werden, das in weichen Robotern ähnlich selbstverständlich verlegt wird wie heute Kabel oder Zugbänder.
EPFL, Researchers design a motor that looks like a thread
Advanced Materials, Fiber-Format Flexible Linear Electrostatic Motors; doi:10.1002/adma.75156
Mit KI-Unterstützung erstellt
Wählen Sie Forschung und Wissen bei Google als bevorzugte Quelle oder folgen Sie uns per RSS-Feed.

