


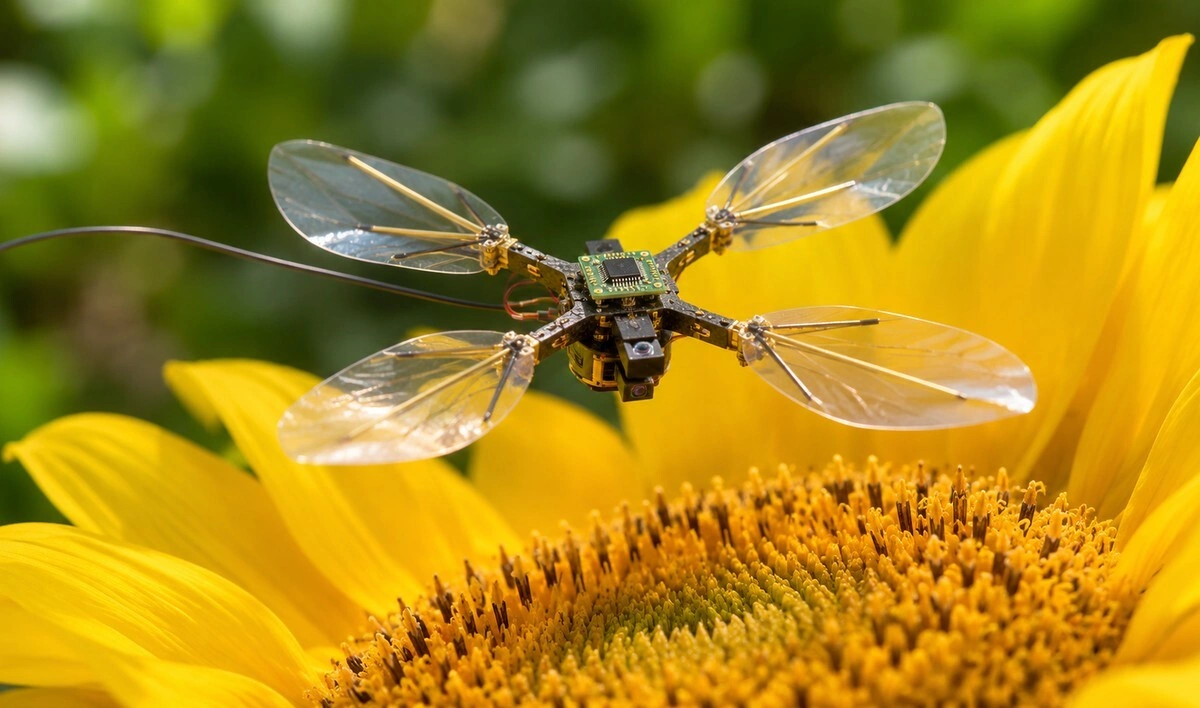
Auf einer Sonnenblume landet ein Roboter, der kaum mehr als ein Gramm wiegt und vier Flügel schlägt. Er orientiert sich mit winzigen Sensoren, ohne die üblichen Positionskameras über der Flugbahn zu benötigen. In weiteren Versuchen übernahm auch ein Mikrocontroller die Flugregelung direkt an Bord. Bei der Landung gab ein Mensch die grobe Route per Joystick vor, und Strom kam weiterhin über ein Kabel.
Zwischen den gelben Blütenblättern einer Sonnenblume setzt eine Flugmaschine auf, die neben dem großen Blütenkorb fast wie ein Insekt wirkt. Ihr Körper ist mit Elektronik bestückt, dünne Flügel bewegen sich so schnell, dass sie im Flug verschwimmen. Das Gerät wiegt samt Sensoren und Steuerung 1,29 Gramm und besitzt vier voneinander unabhängige Schlagflügel. Seine etwa mikrokassettengroße Bauweise unterscheidet sich deutlich von den Propellern gewöhnlicher Drohnen.
Entwickelt wurde der Roboter am Massachusetts Institute of Technology (MIT) gemeinsam mit der Cornell University. Zu den Autoren gehören Yi-Hsuan Hsiao, Quang Phuc Kieu und Zhongtao Guan sowie die Professoren YuFeng Chen, Jonathan P. How und Elizabeth Farrell Helbling. Die Arbeit ist in Science Robotics erschienen. Wie die Mitteilung des MIT erläutert, gelang damit eine neuartige Kombination aus geringem Gewicht, eigener Wahrnehmung und eigener Rechentechnik.
Viele bislang entwickelte Mikroroboter konnten zwar abheben, schweben und komplizierte Flugfiguren ausführen. Ihre genaue Position erfuhren sie jedoch durch ein sogenanntes Motion-Capture-System: Mehrere fest installierte Kameras verfolgten die Maschine im Labor. Computer außerhalb des Roboters werteten diese Aufnahmen aus und lieferten Informationen für die Steuerung. Zwischen Pflanzen oder anderen Hindernissen gibt es ein solches Kameranetz normalerweise nicht.
Gerade im kleinen Maßstab wird die Orientierung schwierig. Ein leichter Flugkörper reagiert empfindlich auf Luftbewegungen und kleinste Änderungen seiner Flügelschläge. Zugleich muss die Steuerung sehr schnell erkennen, ob er kippt, steigt oder seitlich abdriftet. Aus der Entwicklung von Robotern ist diese Aufgabe grundsätzlich bekannt; bei einem Gerät im Grammmaßstab bleibt aber kaum Platz für die notwendige Technik.
Wie unterschiedlich solche Maschinen gebaut werden können, verdeutlicht auch eine Roboter-Motte mit einem unter UV-Licht wachsenden Sensor. Für den neuen Schlagflügel-Roboter war dagegen entscheidend, Bewegung und Lage unmittelbar während des Fluges zu messen. Die Forscher mussten deshalb nicht nur eine Steuerung entwickeln, sondern zunächst Tragkraft für zusätzliche Bauteile schaffen.
Jeder Flügel wird von einem weichen elektrischen Aktuator bewegt. Diese künstlichen Muskeln verformen sich unter Spannung und versetzen die Flügel in schnelle Schwingungen. In der untersuchten Ausführung schlagen sie mit einer Frequenz von etwa 330 Hertz, also ungefähr 330-mal pro Sekunde. Die vier Antriebseinheiten bilden eine kreuzförmige Konstruktion, deren Kräfte für Auftrieb und gezielte Bewegungen zusammenspielen.
Mehr Elektronik würde den Roboter zunächst schwerer machen. Deshalb vergrößerte das MIT-Team die Abmessungen der künstlichen Muskeln um rund 50 Prozent und passte ihre mechanische Übersetzung an. Die nutzbare Auftriebskraft wuchs dabei um 46 Prozent. Auch nach Einbau der Sensoren lag das Verhältnis von Auftriebskraft zu Gewichtskraft bei 1,9. Damit blieb genügend Reserve, um das Fluggerät nicht nur in der Luft zu halten, sondern auch kontrolliert zu bewegen.
Das vollständige Elektronikpaket wiegt 244 Milligramm. Darin stecken mehrere Sensorplatinen und ein Mikrocontroller, der klein genug ist, um in der Mitte des Flugkörpers Platz zu finden. Ohne die zusätzliche Elektronik beträgt die Masse des Roboters ungefähr 1,05 Gramm. Beim Entwurf musste das Team folglich jedes Bauteil mit dem erwarteten Nutzen für den Flug abgleichen. Eine leistungsfähige, aber schwere Komponente hätte den gewonnenen Auftrieb schnell wieder aufgebraucht.
Ein Trägheitssensor registriert Beschleunigungen und Drehbewegungen. Aus seinen Signalen errechnet die Steuerung, wie der Roboter im Raum geneigt ist. Ein nach unten gerichteter optischer Flusssensor beobachtet die scheinbare Bewegung der Oberfläche unter dem Gerät. Daraus lassen sich seitliche Geschwindigkeit und, durch fortlaufendes Zusammenrechnen, die zurückgelegte Strecke abschätzen. Der dritte Sensor misst mit Lichtlaufzeit den Abstand zum Boden und liefert damit Informationen über die Flughöhe.
Diese Arbeitsteilung ersetzt das externe Kamerasystem nicht durch eine einzige Wunderkamera, sondern durch mehrere spezialisierte Messungen. Der optische Flusssensor kann beispielsweise Oberflächenbewegungen erfassen, erkennt aber noch keine Sonnenblume als bestimmtes Objekt. Auch die seitliche Position ist nur geschätzt: Kleine Messfehler sammeln sich über die Zeit an, sodass das Fluggerät allmählich von seiner angenommenen Position abweichen kann.
Hinzu kommen Vibrationen durch die schlagenden Flügel. Sie können die Messwerte eines winzigen Lagesensors verfälschen, obwohl dieser technisch einwandfrei arbeitet. Die Forscher befestigten ihn daher auf einem dünnen Glasfaserträger, der störende Schwingungen begrenzt. Auch die Anordnung der Platinen ist wichtig: Die beiden nach unten blickenden Sensoren benötigen eine freie Sicht auf den Bereich unter dem Roboter, während der Lagesensor möglichst nahe an seiner Mitte sitzt.
Aus den Sensordaten muss fortlaufend ein brauchbares Bild der Bewegung entstehen. Dafür zerlegten die Entwickler die Berechnung in überschaubare Schritte: Zuerst wird die Lage geschätzt, anschließend die Höhe und schließlich die seitliche Bewegung. Kleinere Rechenaufgaben lassen sich häufiger wiederholen als eine aufwendige Gesamtberechnung. Bei den Versuchen erwies sich diese schnelle Aktualisierung als nützlicher als ein genaueres Ergebnis, das erst mit größerer Verzögerung vorliegt.
In Flugtests mit vollständig an Bord arbeitender Sensorik und Regelung aktualisierte der Mikrocontroller die Steuerung 480-mal pro Sekunde. Der Roboter schwebte beispielsweise zehn Sekunden lang in einer vorgegebenen Höhe und flog in einem anderen Versuch zwischen zwei Zielpunkten. Die Positionsabweichungen lagen dabei im Bereich weniger Zentimeter. Externe Kameras zeichneten die Bewegung zur Kontrolle auf, waren für die Regelung dieser Flüge jedoch nicht notwendig.
Erstaunlich klein fällt der Energiebedarf dieser Rechentechnik aus. Nach den Messungen entfielen auf Sensoren und Elektronik ungefähr sechs Prozent der gesamten Leistungsaufnahme. Den weit größeren Anteil benötigten die künstlichen Muskeln, um die Flügel ständig anzutreiben. Die Rechnerleistung ist deshalb nicht die einzige Hürde für einen künftigen freien Flug. Entscheidend wird auch sein, wie sich genügend elektrische Energie in einem so leichten Körper unterbringen lässt.
Für die anschaulichste Demonstration bauten die Forscher einen Parcours mit mehreren Pflanzen und einer Sonnenblume auf. Ein Mensch gab dem Roboter über einen Joystick fortlaufend grobe Positions- und Höhenziele vor. Beim ersten Versuch legte er in etwa 30 Sekunden eine Strecke von rund 1,2 Metern zurück und landete schließlich auf der Blüte. Die Pflanzen und der Landeplatz befanden sich außerhalb des Bereichs, den die fest installierten Laborkameras erfassen konnten.
Die genaue Versuchsanordnung ist für die Einordnung wichtig. Bei den Sonnenblumenflügen nutzte die Maschine ihre eigenen Sensoren, während die Flugberechnungen laut vollständiger Autorenfassung noch außerhalb des Roboters liefen. Den gemeinsamen Betrieb von Bord-Sensoren und Bordcomputer bewiesen die Wissenschaftler in getrennten Schwebeflügen und Zielpunktmanövern. Der Roboter suchte die Blüte also nicht selbst aus und plante auch keine komplette Route durch die Pflanzen.
Einzelne Teilaufgaben übernahm die Flugregelung allerdings selbst. Beim Überqueren eines Hindernisses konnte das Gerät die Höhe ohne eine zusätzliche Joystick-Vorgabe halten. In einem weiteren Test registrierte der Abstandssensor die veränderte Höhe über der Blüte, worauf die Regelung selbstständig nachsteuerte. Gerade die letzten Zentimeter vor einer Landung verlangen präzise Bewegungen, weil sich die Luftströmung in unmittelbarer Nähe von Oberflächen verändert.
Robustheit ist außerdem eine andere Frage als die Fähigkeit, einem Ziel zu folgen. Bei größeren Fluggeräten zeigen das etwa Drohnen, die selbst einen Aufprall mit 25 km/h überstehen. Der neue Mikroroboter demonstriert vor allem präzises Schweben und Landen. Ob er Wind, Regen oder häufige Zusammenstöße in einer landwirtschaftlichen Umgebung bewältigt, wurde mit diesem Versuch nicht gezeigt.
Ein denkbarer Einsatz liegt in Obstplantagen, in denen natürliche Bestäuber nicht ausreichend vorhanden sind. Kleine Flugmaschinen könnten dort zwischen Zweigen manövrieren und Blüten gezielt erreichen. Das MIT nennt unter anderem Mandelbäume und Heidelbeeren. Eine tatsächlich funktionierende Bestäubung wurde im Versuch jedoch nicht nachgewiesen: Der Roboter landete auf einer Sonnenblume, ohne dass die Übertragung von Pollen oder die Bildung von Früchten untersucht worden wäre.
Eine solche Technik wäre auch nicht einfach mit Bienen gleichzusetzen. Natürliche Bestäuber suchen Nahrung, reagieren auf ihre Umgebung und besuchen viele Blüten. Die bisherige Flugmaschine benötigt dagegen eine vorgegebene Richtung und eine externe Stromquelle. Hinzu kommt der Aufwand, einen Landepunkt zu erkennen und den richtigen Kontakt mit einer Blüte herzustellen, ohne empfindliche Pflanzenteile zu beschädigen.
Das wichtigste Hindernis ist derzeit das Stromkabel. Es versorgt die Antriebe von außen; deshalb kann der Roboter trotz eigener Sensorik noch nicht frei über ein Feld fliegen. Für Batterien und Leistungselektronik kalkulieren die Autoren einen zusätzlichen Gewichtsbedarf von etwa einem bis anderthalb Gramm. Das wäre ungefähr so viel wie die gesamte bisherige Maschine. Um diese Last tragen zu können, rechnen sie mit einer nötigen Vergrößerung des Flugkörpers um etwa 15 bis 35 Prozent.
Neben der Bestäubung denken die Entwickler an die Überwachung von Pflanzengesundheit und Schädlingen, an industrielle Inspektionen sowie an Such- und Rettungseinsätze in schwer zugänglichen Bereichen. Für solche Aufgaben ist eine Kamera zur Objekterkennung vorgesehen; zusätzliche seitlich gerichtete Abstandssensoren könnten Hindernisse besser erfassen. Auf dem bereits eingebauten Mikrocontroller steht dafür ein zweiter Rechenkern zur Verfügung. Die nächsten Experimente müssen zeigen, welche dieser Funktionen sich mit einer eigenen Energieversorgung kombinieren lassen.
Hsiao et al., Science Robotics, Controlled flight of an insect-scale flapping-wing robot via integrated onboard sensing and computation; doi:10.1126/scirobotics.aeg6618
Hsiao et al., Autorenfassung, Controlled Flight of an Insect-Scale Flapping-Wing Robot via Integrated Onboard Sensing and Computation; arXiv:2602.08328
Massachusetts Institute of Technology, MIT News, This featherweight, flying robot carries its own sensors and computers
Mit KI-Unterstützung erstellt
Wählen Sie Forschung und Wissen bei Google als bevorzugte Quelle oder folgen Sie uns per RSS-Feed.

